
Fuerza Mecánica Sostenida para Evitar Bloqueos en Mecanismos
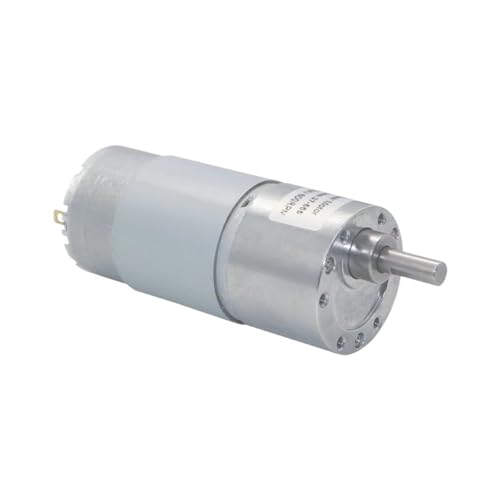
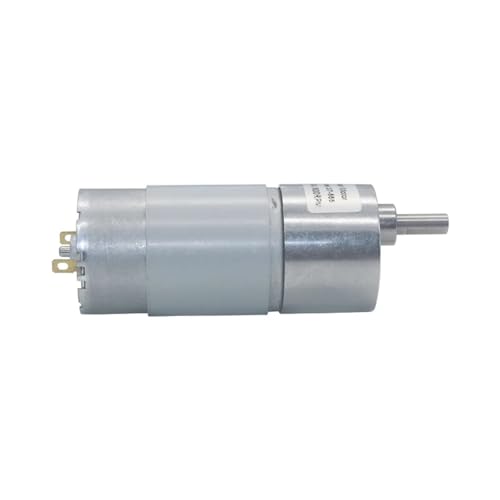
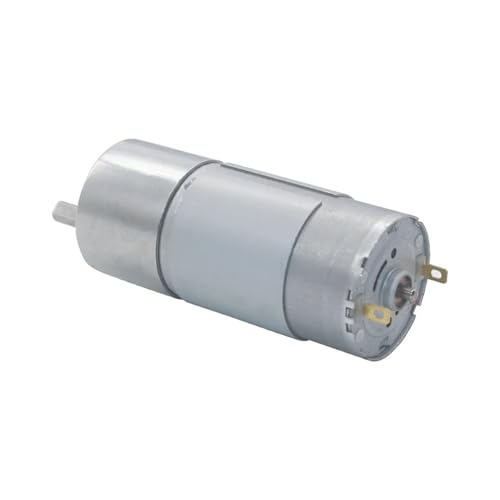
Los fallos por falta de fuerza en brazos robóticos y cintas transportadoras pequeñas suelen deberse a motores sin reducción adecuada. El motor de reducción alta JGB37-555 solventa este problema mediante un torque multiplicado por engranajes rectos rígidos.
Eliminación de Inestabilidad con Baja Velocidad
Al girar a 167RPM estables, este motor de CC de 24V previene las inercias destructivas que ocurren en motores de alta velocidad sin control. Su función de avance y retroceso inmediato elimina los atascos mecánicos mediante inversión de marcha.
Ventajas Frente a Motores Estándar
- Fijación firme gracias a su placa frontal de 37mm con roscas métricas.
- Transmisión mecánica directa que sustituye acoplamientos complejos.
- Operación continua bajo regímenes de voltaje variables de 6V a 24V.
La integración del motor JGB37-555 reduce los costes de mantenimiento derivado de engranajes plásticos desgastados, sustituyéndolos por una solución metálica integral.